壁龙 YG-WR 爬壁式除锈机器人 YooGo WallClimber
永磁 + 负压复合吸附 · 2800 bar 超高压水射流 · 不受坞期限制
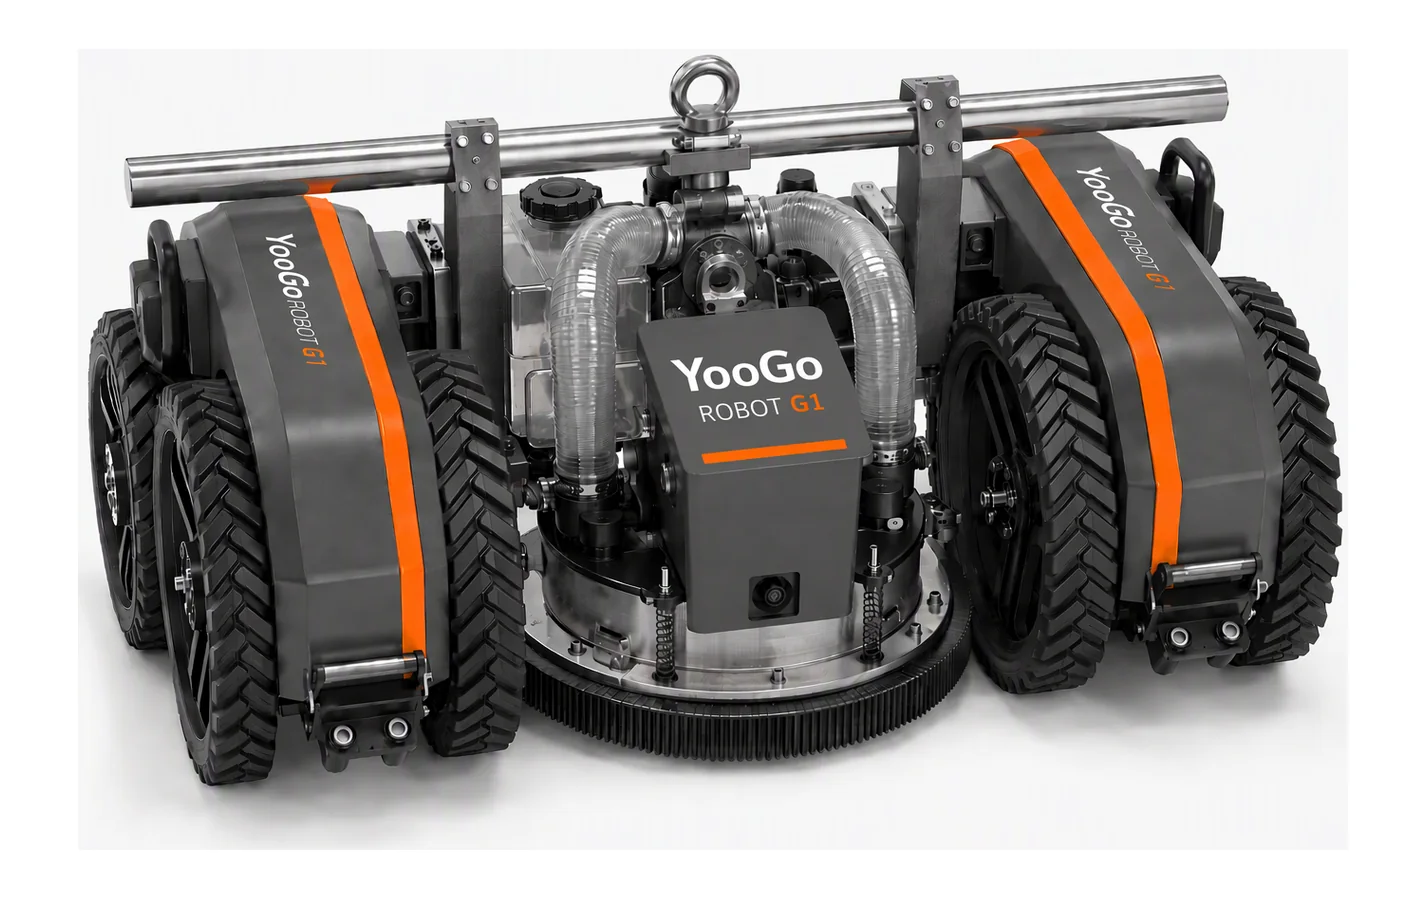
壁龙 YG-WR 是虞谷机器人自主研发的爬壁式除锈机器人,替代人工喷砂与手持打磨,以最高 2800 bar 超高压水射流完成船体外板除锈,污水同步真空回收,绿色达标作业。机器人采用多自由度机身平台与永磁 + 负压复合吸附行走机构,搭载多组新型磁吸附单元模块,可适应超过 98% 的船舶外板曲面(最小适应曲率半径 0.5 m,周向),轻松跨越 30 mm 焊缝、凹坑等障碍,在船舶锚泊、靠港及开阔水域平稳航行状态下均可作业,不受坞期限制,已在多家大型修船厂规模化应用,覆盖散货船、油轮、集装箱船全船型。
永磁 + 负压双重保障吸附可靠性,单点失效不坠落;新增多组新型磁吸附单元模块,显著增强负载能力,有效避免坠机风险,确保复杂环境中作业的安全。
多自由度机身平台显著提升曲面适应性、安全性与稳定性,可适应超过 98% 的船舶外板曲面,最小适应曲率半径 0.5 m(周向),无惧复杂弧度。
可轻松跨越 30 mm 的焊缝、凹坑等障碍物,越障高度为行业主流机型的 2 倍,有效提升作业效率与稳定性。
行走轮全面采用特种材料橡胶轮,耐磨性能大幅提升,延长使用寿命,为长时间连续作业提供保障。
最高 2800 bar 水射流,除锈等级可达 Sa2.5,不伤母材、无粉尘;自旋转喷杆 + 锁水滚刷,作业面一次成型。
污水、漆渣同步抽吸,回收率 ≥98%;涡旋水汽分离 + 固液分离模块,排放水质满足港口环保要求。
半自主路径规划 + 作业区域智能识别,减少 50% 人工干预;无线图数传 + 云端运维平台,设备状态实时可视。
系统组成
- 爬壁机器人本体——多自由度机身平台 + 行走 / 吸附 / 射流一体化模块,永磁 + 负压复合吸附并搭载多组新型磁吸附单元,越障 ≥30 mm,特种橡胶轮。
- 超高压泵站——最高 2,800 bar 输出,电动 / 柴油动力可选,稳定供给射流能量。
- 真空回收与水处理单元——污水抽吸、涡旋水汽分离、固液分离三级处理,达标排放。
- 地面控制站 + 云端运维平台——无线图数传 100 m + 光纤冗余,作业数据实时上云。
| 吸附方式 | 永磁 + 负压复合吸附,多组新型磁吸附单元模块 |
|---|---|
| 曲面适应性 | 适应 ≥ 98% 船舶外板曲面,最小曲率半径 0.5 m(周向) |
| 越障能力 | ≥ 30 mm(焊缝 / 凹坑) |
| 行走轮 | 特种材料橡胶轮,耐磨性能大幅提升,延长使用寿命 |
| 额定水射流压力 | 2,800 bar(最高) |
| 作业宽度 | 1,000 – 1,500 mm |
| 单机除锈效率 | ≥ 60 ㎡/h,为人工 6–8 倍 |
| 污水回收率 | ≥ 98% |
| 连续无故障作业 | ≥ 400 h |
| 本体重量 | ≤ 60 kg |
| 通信方式 | 无线图数传 100 m + 光纤冗余 |
行业对比 INDUSTRY COMPARISON
与行业主流作业方式对比(竞品基准测试与实船数据综合)
| 对比维度 | 行业主流水平 | YG 系列产品 |
|---|---|---|
| 作业效率 | 人工喷砂约 8–10 ㎡/h | ≥ 60 ㎡/h,为人工 6–8 倍 |
| 曲面适应性 | 行业主流机型越障 ≤15 mm、曲面适应有限 | 适应 ≥ 98% 外板曲面,最小曲率半径 0.5 m,越障 ≥ 30 mm |
| 负载与安全 | 单组吸附,重载下存在坠机风险 | 多组新型磁吸附单元模块,负载能力显著增强,有效避免坠机风险 |
| 环保水平 | 开放式喷砂,粉尘与漆渣外逸 | 水射流除锈,污水回收率 ≥98% |
| 人员安全 | 高空舷外、吊篮人工作业 | 无人遥控作业,人员远离作业面 |
| 智能化程度 | 人工经验操控,质量不一 | 半自主路径规划,稳定达到 Sa2.5 |
| 坞期影响 | 必须进坞施工,坞期成本高 | 锚泊 / 靠港 / 航行状态均可作业 |
注:对比数据引自产品手册,来源为竞品基准测试与实船数据综合。
应用场景 APPLICATIONS
修船厂除锈 · 坞外航修 · 绿色修船合规
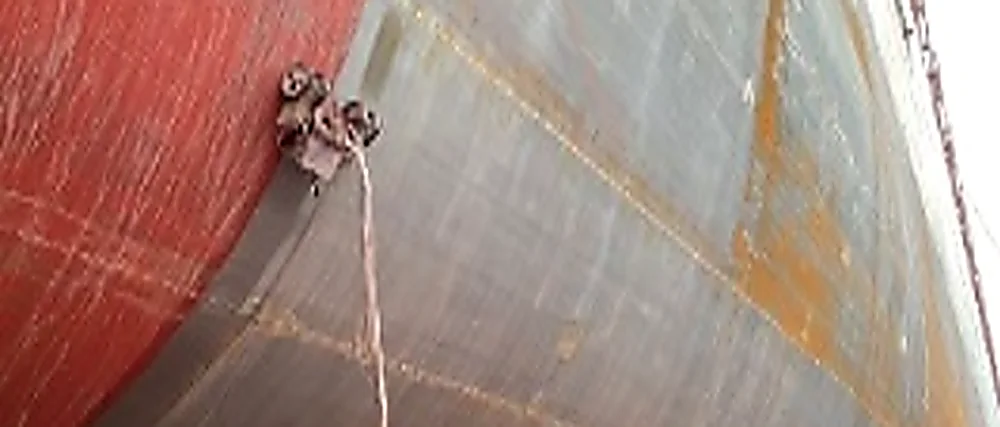
典型应用
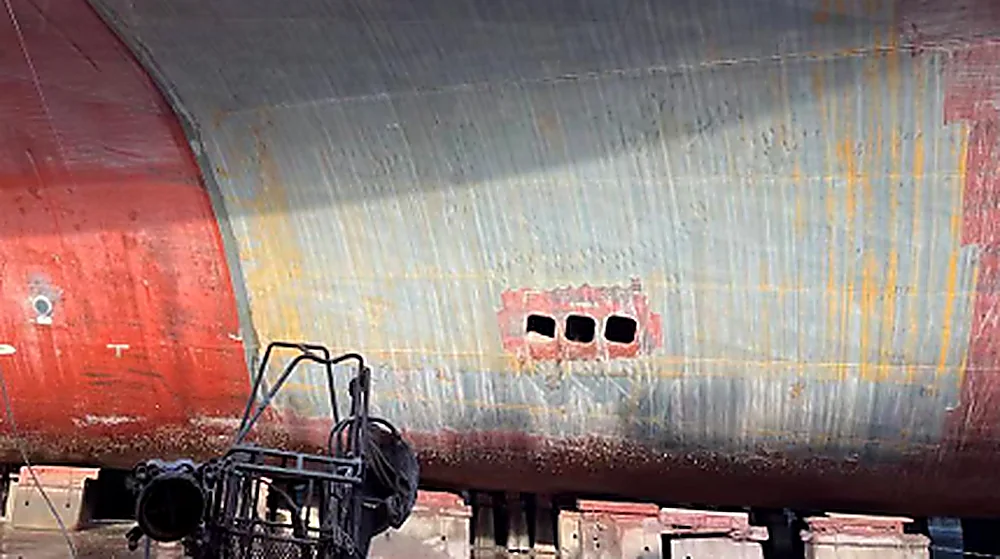
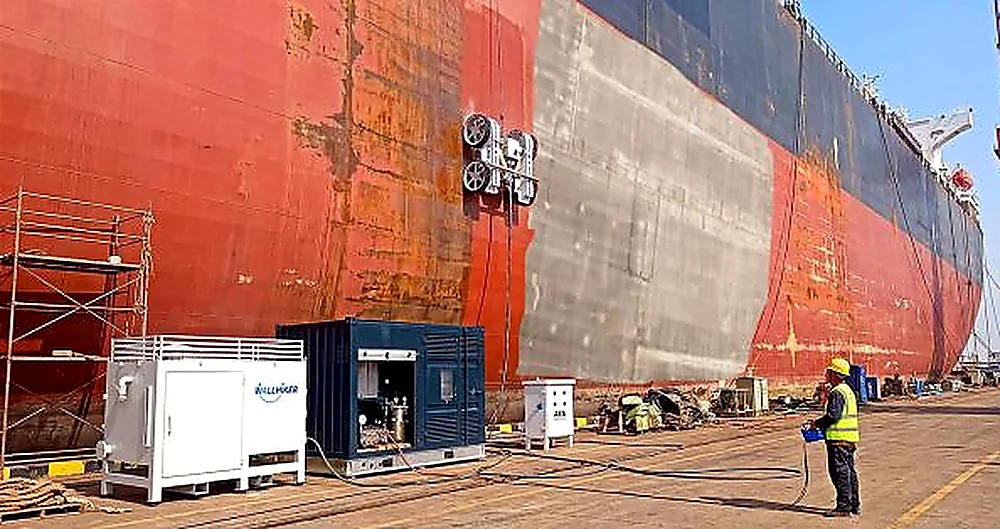
- 修船厂坞内 / 坞外除锈工程——散货船、油轮、集装箱船全船型外板除锈,已在多家大型修船厂规模化应用。
- 锚泊与航行状态航修——机器人可在船舶锚泊、靠港及开阔水域平稳航行状态下作业,不受坞期限制。
- 绿色修船合规改造——污水同步回收与闭环处理,排放满足港口环保要求,助力船厂绿色达标作业。
下载产品手册