潜龙 YG-UW 船舶水下生物清洗机器人 YooGo Underwater
空化射流非接触清洗 · 反推水贴敷全程无强磁 · 原位清洗免进坞
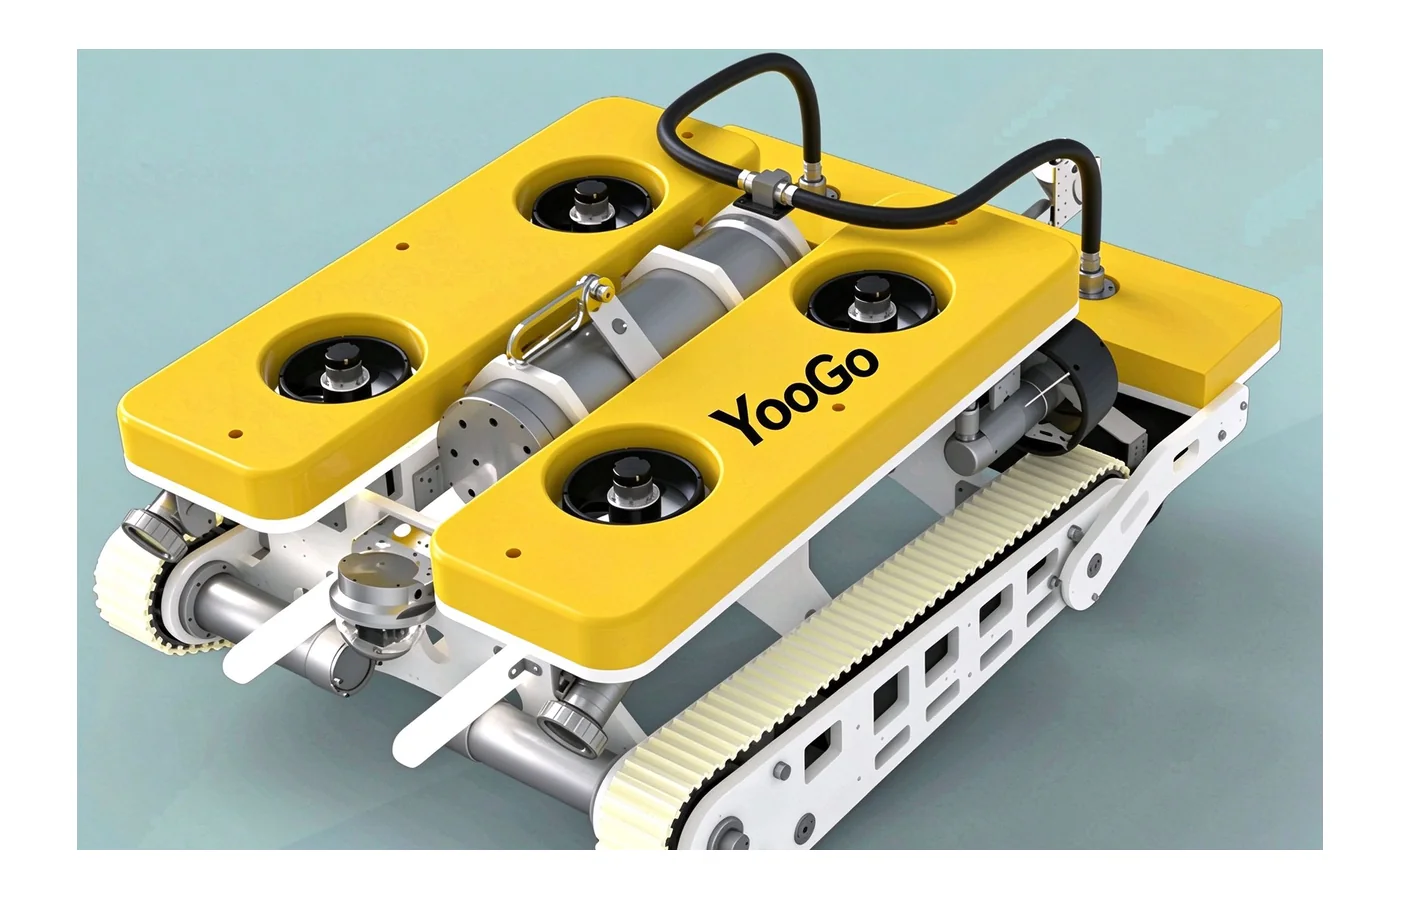
潜龙 YG-UW 是虞谷机器人面向船舶水下海生物清洗场景自主研发的 ROV 清洗机器人系统。机器人搭载自研空化射流清洗盘,利用空化气泡溃灭产生的微射流非接触式冲击剥离海生物,不与船体直接接触,在不损伤防污漆的前提下原位清除 3 cm 硬质海生物,船舶无需进坞停航。系统以螺旋桨反推水贴敷、全程无强磁,可在 3 节流速下稳定作业并支持 24 小时连续施工,全程无需潜水员干预,大大降低时间成本;集成高清水下摄像系统与浑水图像增强算法,即使在中等浑水环境下也能为操作员提供清晰的实时作业画面;多传感器融合定位导航(惯导 + 视觉 + 声呐)实现水下精准定位,保障检查、吃水读数与船体合规状态。
空化射流清洗盘
利用空化气泡溃灭产生的微射流非接触式冲击剥离海生物,作业全程不与船体直接接触,无磨料、不伤漆膜,对 3 cm 硬质海生物依然高效。
反推水贴敷技术
以螺旋桨反推水流形成负压贴敷,全程无强磁,可安全作业于军舰、潜艇、渔政船等磁敏感目标。
高清水下摄像 + 浑水图像增强
集成高清水下摄像系统与先进的浑水图像增强算法,即使在中等浑水环境下也能为操作员提供清晰的实时作业画面,作业全程可视。
多传感器融合定位导航
融合惯导、视觉、声呐等多传感器信息,实现水下精准定位与自主避障,在浑浊水域依然保持高精度轨迹控制。
ROV 自稳抗流平台
推进器流体仿真优化 + 高功率密度电机,最大行进速度 40 m/min,0–50 m 工作深度全覆盖;24 小时连续作业,全程无需潜水员干预。
系统组成
- ROV 本体——自稳抗流平台,搭载空化射流清洗盘(可换装刷盘),本体 120 kg。
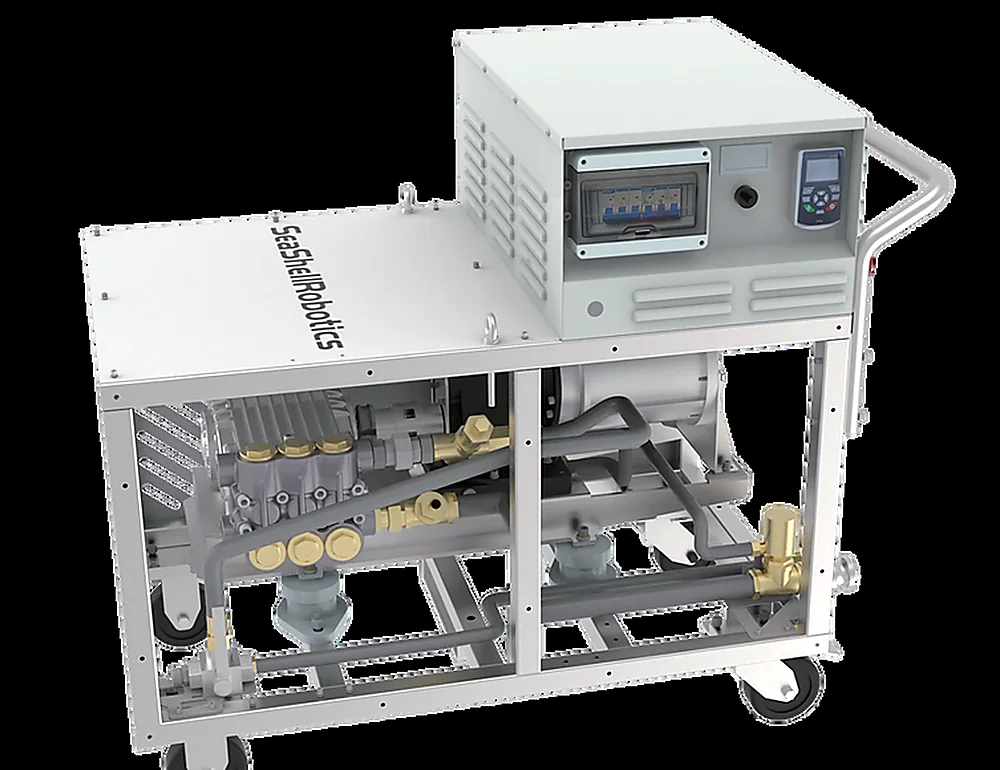
- 高压泵站——30 kW 系统功率,工作压力 <19 MPa,为清洗盘提供稳定空化流。
- 脐带缆卷线盘 + 地面站——供电通信一体化收放,地面站实时监控与作业控制。
- 手持遥控终端——工业级三防遥控器,高清图传显示 + 一键工况切换,甲板 / 舱底均可灵活操控。
- 浑水相机 + 定位导航模块——高清水下摄像、浑水图像增强与惯导 / 视觉 / 声呐融合定位,浑浊水域照常作业。
规格参数
| 清洗宽度 | 0.8 m |
|---|---|
| 工作深度 | 0 – 50 m |
| 清洗效率(轻质海草) | 1,200 – 1,500 ㎡/h |
| 清洗效率(硬质海生物) | 600 – 1,000 ㎡/h(3 cm 厚度) |
| 最大行进速度 | 40 m/min |
| 系统功率 / 压力 | 30 kW / < 19 MPa |
| 机器人本体重量 | 120 kg(系统总重 850 kg) |
| 流速适应 | ≥ 3 节水流稳定贴敷 |
| 成像系统 | 高清水下摄像 + 浑水图像增强算法 |
| 定位导航 | 多传感器融合(惯导 + 视觉 + 声呐) |
| 部署方式 | 4.2 m 轻卡 + 300 kg 吊机 |
行业对比 INDUSTRY COMPARISON
与行业主流作业方式对比(竞品基准测试与实船数据综合)
YG 系列产品 vs 行业主流水平
| 对比维度 | 行业主流水平 | YG 系列产品 |
|---|---|---|
| 作业方式 | 进坞后人工刮铲 / 打磨,需潜水员配合 | 原位水下清洗,免进坞停航,无需潜水员干预 |
| 防污漆保护 | 机械刮铲易损伤漆膜 | 空化射流非接触无损清洗,不伤漆 |
| 人员安全 | 潜水员水下作业,高风险 | 无人遥控作业,人员全程在甲板 |
| 成像与定位 | 浑水中基本无法观察定位 | 高清摄像 + 图像增强,多传感器融合精准定位 |
| 流速适应 | ≤ 1–2 节,受风浪影响大 | ≥ 3 节稳定贴敷,24 h 连续作业 |
| 磁敏感目标 | 强磁吸附设备受限 | 反推水贴敷,全程无强磁 |
| 部署成本 | 坞修 + 停产损失,成本高 | 4.2 m 轻卡运输,300 kg 吊机布放 |
注:对比数据引自产品手册,来源为竞品基准测试与实船数据综合。
应用场景 APPLICATIONS
港口原位清洗 · 磁敏感目标 · 浑浊水域作业
典型应用
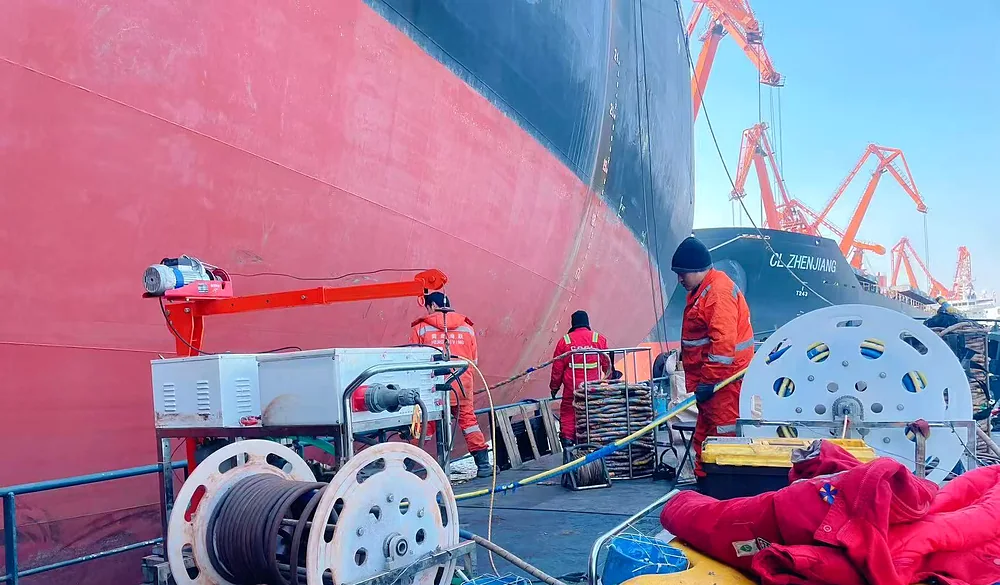
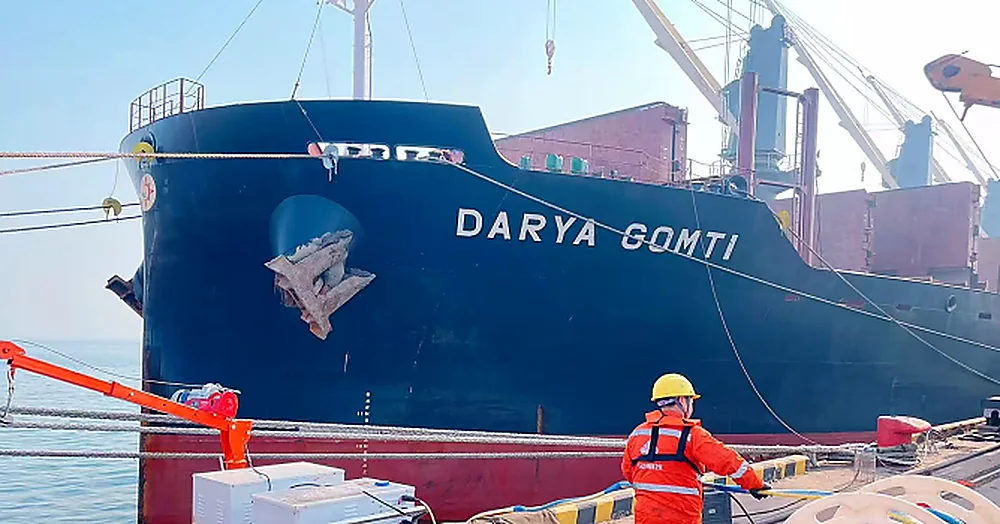
- 港口与锚地原位清洗——无需进坞停航,船舶装卸货期间照常作业,不受港口作业时间管控政策影响,保障检查、吃水读数与船体合规状态。
- 磁敏感目标清洗——反推水贴敷全程无强磁,可用于军舰、潜艇、渔政船等特殊目标。
- 浑浊水域作业——高清水下摄像 + 浑水图像增强算法 + 多传感器融合定位,在中等浑水水域照常提供清晰画面与精准清洗。
下载产品手册